3.4
导数作为变化率
学习目标
- 3.4.1
根据旧值和变化量确定一个量的新值。
- 3.4.2
计算平均变化率并解释其与瞬时变化率的区别。
- 3.4.3
将变化率应用于沿直线运动物体的位移、速度和加速度。
- 3.4.4
根据当前值和人口增长率预测未来人口。
- 3.4.5
在商业情境中使用导数计算边际成本和边际收入。
本节从导数作为函数变化率这一角度出发,探讨导数的若干应用。这些应用包括物理学中的加速度与速度、生物学中的人口增长率以及经济学中的边际函数。
变化量公式
导数的一个应用是:利用函数在某已知点的值及其在该点处的变化率,来估计函数在邻近点处的值。如果是定义在区间上的函数,则在该区间上的变化量是指函数值在该区间上的改变量,其表达式为
函数在同一区间上的平均变化率是变化量与值相应改变量之比,其表达式为
我们已经知道,在处的瞬时变化率就是它的导数
对于足够小的值,可以解出,得到变化量公式:
(3.10)
若已知和,而希望估计的值,就可以使用该公式。例如,可以利用一座城市当前的人口及其增长率来估计其近期的人口。如图 3.22所示,我们用在处与函数相切的切线在处对应的坐标来近似。注意,该估计的精确程度取决于的值以及的值。
例
3.33
估计函数值
如果且,估计。
解
先求。可得。因此,
检验点
3.21
给定和,估计。
沿直线运动
导数的另一个用途是分析直线运动。我们已经知道,速度是位置的变化率。对速度再求导,就可以得到加速度,即速度的变化率。同时,引入速率的概念也很重要,速率是速度的绝对值。据此,我们给出以下数学定义。
定义
设为物体在时刻时的位置函数。
物体在时刻的速度为
物体在时刻的速率为
物体在时刻的加速度为
例
3.34
比较瞬时速度和平均速度
一个球从64英尺的高度自由下落。经过秒后,它离地面的高度(英尺)为。
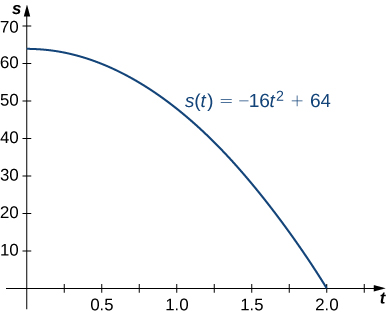
- 球落地瞬间的速度是多少?
- 整个下落过程中的平均速度是多少?
解
先确定球到达地面所需的时间。为此,令。解,可得,所以球需要2秒才能落地。
- 球落地瞬间的速度为。由于,可得。
- 球在整个下落过程中的平均速度为
例
3.35
理解与之间的关系
一个粒子沿坐标轴运动,正方向向右。它在时刻时的位置为。求和,并用这些值回答以下问题。
- 在时刻时,粒子是从左向右移动还是从右向左移动?
- 在时刻时,粒子是在加速还是减速?
解
先求和。
和
在处计算这些函数,可得和。
- 因为,粒子正在从右向左移动。
- 因为和,速度和加速度作用方向相反。也就是说,粒子的加速方向与运动方向相反,因此减小。粒子正在减速。
例
3.36
位置和速度
沿坐标轴运动的粒子的位置为。
- 求。
- 粒子在什么时间(或时间段)处于静止状态?
- 在哪些时间区间内,粒子是从左向右移动?从右向左移动?
- 利用所得信息,沿坐标轴绘制粒子的路径。
解
- 速度是位置函数的导数:
- 当时粒子处于静止状态,因此令。对左端进行因式分解得。解此方程,可知粒子在和时处于静止状态。
- 当时粒子从左向右移动,当时从右向左移动。图 3.23展示了时符号的分析,但这并不代表粒子运动的轴。
由于在上,因此粒子在这些区间上从左向右移动。
由于在上,因此粒子在该区间上从右向左移动。
- 在绘制粒子运动轨迹之前,需要知道粒子开始运动时()以及改变方向时()的位置。可得和。也就是说,粒子从数轴上位置4出发,并在位置24与位置20处改变方向。粒子运动轨迹如图 3.24所示。
检验点
3.22
一个粒子沿坐标轴运动。它在时刻的位置为。在时刻,粒子是从右向左移动还是从左向右移动?
人口变化
除了分析速度、速率、加速度和位置,导数还可用于分析各种类型的种群变化,从细菌菌落到城市人口都适用。利用当前的种群数量和增长率,可以估计未来的种群规模。种群增长率就是种群数量的变化率,因此可以用种群规模函数的导数来表示。
定义
如果是种群中个体的数量,则的种群增长率定义为。
例
3.37
估计人口
某城市的人口每5年增长为原来的三倍。若当前人口为10,000,试估计2年后的人口。
解
设为从现在算起年后的(以千为单位的)人口。因此可知,根据题意可得。再利用以下公式估计当前增长率:
将公式 3.10应用于,可估计2年后的人口为:
因此,2年后该城市的人口约为18,000。
检验点
3.23
已知某蚊子种群的当前数量为3,000,即。如果,估计3天后的种群数量,其中以天为单位。
成本和收入的变化
除了分析直线运动和种群增长,导数在分析成本、收入和利润的变化方面同样大有用处。边际函数的概念在商业和经济学中十分常见,其本质就是求导。边际成本是成本函数的导数,边际收入是收入函数的导数,边际利润是利润函数的导数,而利润函数由收入函数与成本函数之差确定。
定义
如果是生产x件物品的成本,那么边际成本是。
如果是销售件物品获得的收入,那么边际收入是。
如果是销售x件物品获得的利润,那么边际利润定义为。
可以近似地认为
方法是为选取一个合适的值。由于x代表物品件数,取1是合理且足够小的。因此,代入,得到近似式。由此,对于给定的值,可理解为多生产一件物品所引起的成本变化。类似地,近似于多销售一件物品所带来的收入,而近似于多生产并销售一件物品所获得的利润。
例
3.38
边际收入的应用
设可售出的烧烤晚餐份数与每份的售价满足关系。
此时,销售份烧烤晚餐所获得的收入(美元)为:
使用边际收入函数估计销售第101份烧烤晚餐所获得的收入。将其与销售这份晚餐所获得的实际收入进行比较。
解
先求边际收入函数:。
接下来,使用来近似销售第101份晚餐所获得的收入。由于,销售第101份晚餐所获得的收入约为3美元。
销售第101份晚餐所获得的实际收入是
在本例中,边际收入给出了相当好的估计值,且计算简便。
检验点
3.24
设销售份炸鱼晚餐所获得的利润为。使用边际利润函数估计销售第101份炸鱼晚餐所获得的利润。
第3.4节练习
在以下练习中,给定的函数表示一个沿水平线运动的粒子的位置;。
- 求速度函数和加速度函数。
- 确定物体减速或加速的时间区间。
150.
151.
152.
153.
一枚模型火箭从地面垂直向上发射。经过秒后,火箭离地面的距离(英尺)为。
- 求火箭发射3秒后的速度。
- 求火箭发射3秒后的加速度。
154.
从64英尺高的建筑物顶部以8英尺/秒的速率向下抛出一个球。经过t秒后,它离地面的高度为。
- 确定球落地需要多长时间。
- 确定球落地时的速度。
155.
位置函数表示一辆汽车倒出车道然后沿直线行驶时车尾的位置,其中以英尺为单位,以秒为单位。在这种情况下,对应车尾恰好在车库门处的时刻,因此表示汽车的起始位置在车库内4英尺处。
- 确定当时汽车的速度。
- 确定当时汽车的速度。
156.
一只蜂鸟沿直线飞行,秒时的位置(米)为。
- 确定蜂鸟在秒时的速度。
- 确定蜂鸟在秒时的加速度。
- 确定当速度等于0时蜂鸟的加速度。
157.
一个土豆从85英尺高建筑物顶部的土豆枪中以100英尺/秒的初速度垂直向上发射。经过秒后,土豆相对于地面的位置为。
- 求土豆在和时的速度。
- 求土豆在0.5秒和5.75秒时的速率。
- 确定土豆何时达到最大高度。
- 求土豆在0.5秒和1.5秒时的加速度。
- 确定土豆在空中停留多长时间。
- 确定土豆落地时的速度。
158.
位置函数表示一列货运列车的位置(英里),其中以东方为正方向,以小时为单位。
- 确定当时列车的行驶方向。
- 确定当时列车的行驶方向。
- 确定列车减速或加速的时间区间。
159.
下图所示为沿直线运动的物体的位置。
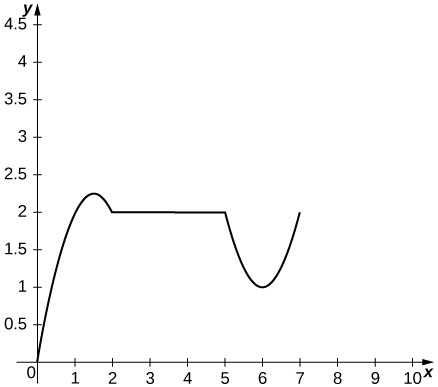
- 使用位置函数的图形确定速度为正、负或零的时间区间。
- 绘制速度函数的图形。
- 使用速度函数的图形确定加速度为正、负或零的时间区间。
- 确定物体加速或减速的时间区间。
160.
一家生产食品加工机的公司的成本函数(美元)为,其中是生产的食品加工机数量。
- 求边际成本函数。
- 使用边际成本函数估计生产第十三台食品加工机的成本。
- 求生产第十三台食品加工机的实际成本。
161.
某种数字时钟收音机的价格(美元)与需求量满足价格-需求关系。
- 求收入函数。
- 求边际收入函数。
- 求和时的边际收入。
162.
[T] 当收入超过成本时就会产生利润。设某滑板制造商的利润函数为,其中是售出的滑板数量。
- 求销售第三十个滑板所获得的精确利润。
- 求边际利润函数,并用它来估计销售第三十个滑板所获得的利润。
163.
[T] 一般来说,利润函数是收入函数和成本函数之差:。
设无绳电钻生产的价格-需求函数和成本函数分别为和,其中是以每台美元的价格售出的无绳电钻数量,是生产台无绳电钻的成本。
- 求边际成本函数。
- 求收入函数和边际收入函数。
- 求和。解释结果。
- 求利润函数和边际利润函数。
- 求和。解释结果。
164.
俄亥俄州某小镇委托一家精算公司进行研究,建立该镇人口变化率的模型。研究发现,该镇的人口(千人)可以用函数来建模,其中以年为单位。
- 求人口函数的变化率函数。
- 求和。解释这些结果对该镇的含义。
- 求和。解释这些结果对该镇人口的意义。
165.
[T] 一个细菌培养群的数量按函数增长,其中以小时为单位。
- 求细菌数量的变化率。
- 求和。
- 解释(b)中的结果。
- 求和。解释这些结果对细菌种群增长的含义。
166.
质量为的物体所受的向心力为其中是转速,是距旋转中心的距离。
- 求向心力相对于距旋转中心距离的变化率。
- 求质量为1000千克、速率为13.89米/秒、距旋转中心距离为200米的物体的向心力变化率。
以下问题涉及19世纪伦敦每隔十年的人口数据(百万),详见下表。
| 自1800年以来的年份 |
人口(百万) |
| 1 |
0.8795 |
| 11 |
1.040 |
| 21 |
1.264 |
| 31 |
1.516 |
| 41 |
1.661 |
| 51 |
2.000 |
| 61 |
2.634 |
| 71 |
3.272 |
| 81 |
3.911 |
| 91 |
4.422 |
167.
[T]
- 使用计算器或计算机程序,找到测量人口的最佳拟合线性函数。
- 求a中方程的导数,并解释其物理意义。
- 求方程的二阶导数,并解释其物理意义。
168.
[T]
- 使用计算器或计算机程序,找到通过数据的最佳拟合二次曲线。
- 求方程的导数,并解释其物理意义。
- 求方程的二阶导数,并解释其物理意义。
在以下练习中,设有一位宇航员位于另一个星系中的某颗大行星上。为了进一步了解该行星的组成,宇航员将一个电子传感器投入一条深沟中。传感器每秒传输一次它相对于宇航员的垂直位置。传感器下落数据汇总如下表所示。
| 下落时间 (秒) |
位置 (米) |
| 0 |
0 |
| 1 |
−1 |
| 2 |
−2 |
| 3 |
−5 |
| 4 |
−7 |
| 5 |
−14 |
169.
[T]
- 使用计算器或计算机程序,找到数据的最佳拟合二次曲线。
- 求位置函数的导数,并解释其物理意义。
- 求位置函数的二阶导数,并解释其物理意义。
170.
[T]
- 使用计算器或计算机程序,找到数据的最佳拟合三次曲线。
- 求位置函数的导数,并解释其物理意义。
- 求位置函数的二阶导数,并解释其物理意义。
- 使用c中的结果,解释为什么三次函数不是解决此问题的良好选择。
以下问题涉及霍林I型、II型和III型方程。这些方程描述了在给定猎物数量的条件下捕食者种群增长的生态规律。
171.
[T] 霍林I型方程由描述,其中是可用的猎物数量,是捕食者遇到猎物进行捕食的速率。
- 绘制霍林I型方程的图形,给定。
- 确定霍林I型方程的一阶导数,并从物理上解释该导数的含义。
- 确定霍林I型方程的二阶导数,并从物理上解释该导数的含义。
- 使用b和c中的解释,说明为什么霍林I型方程可能不现实。
172.
[T] 霍林II型方程由描述,其中是可用的猎物数量,是捕食者的最大捕食速率。
- 绘制霍林II型方程的图形,给定和。霍林I型和II型方程之间有什么区别?
- 求霍林II型方程的一阶导数,并解释该导数的物理意义。
- 证明,并解释参数的含义。
- 求并解释二阶导数的含义。是什么使得霍林II型函数比霍林I型函数更现实?
173.
[T] 霍林III型方程由描述,其中是可用的猎物数量,是捕食者的最大捕食速率。
- 绘制霍林III型方程的图形,给定和。霍林II型和III型方程之间有什么区别?
- 求霍林III型方程的一阶导数,并解释该导数的物理意义。
- 求并解释二阶导数的含义(绘制二阶导数图可能有所帮助)。
- 与霍林II型函数相比,霍林III型函数还描述了哪些额外的生态现象?
174.
[T] 下表显示了1937年至1943年7年间收集到的雪鞋兔(以千为单位)和猞猁(以百为单位)的数量。雪鞋兔是猞猁的主要猎物。
| 雪鞋兔数量(千) |
猞猁数量(百) |
| 20 |
10 |
| 55 |
15 |
| 65 |
55 |
| 95 |
60 |
- 绘制数据点图,并确定哪种霍林型函数最适合这些数据。
- 利用参数和的含义,通过检查数据图来确定这些参数的值。回想一下,衡量的是导致捕食者值达到最大值一半的猎物值。
- 将得到的霍林I型、II型和III型函数叠加在数据上绘制。a部分的结果正确吗?